工业机器人信号传输方案设计:如何选用耐弯曲屏蔽电缆保障稳定运行
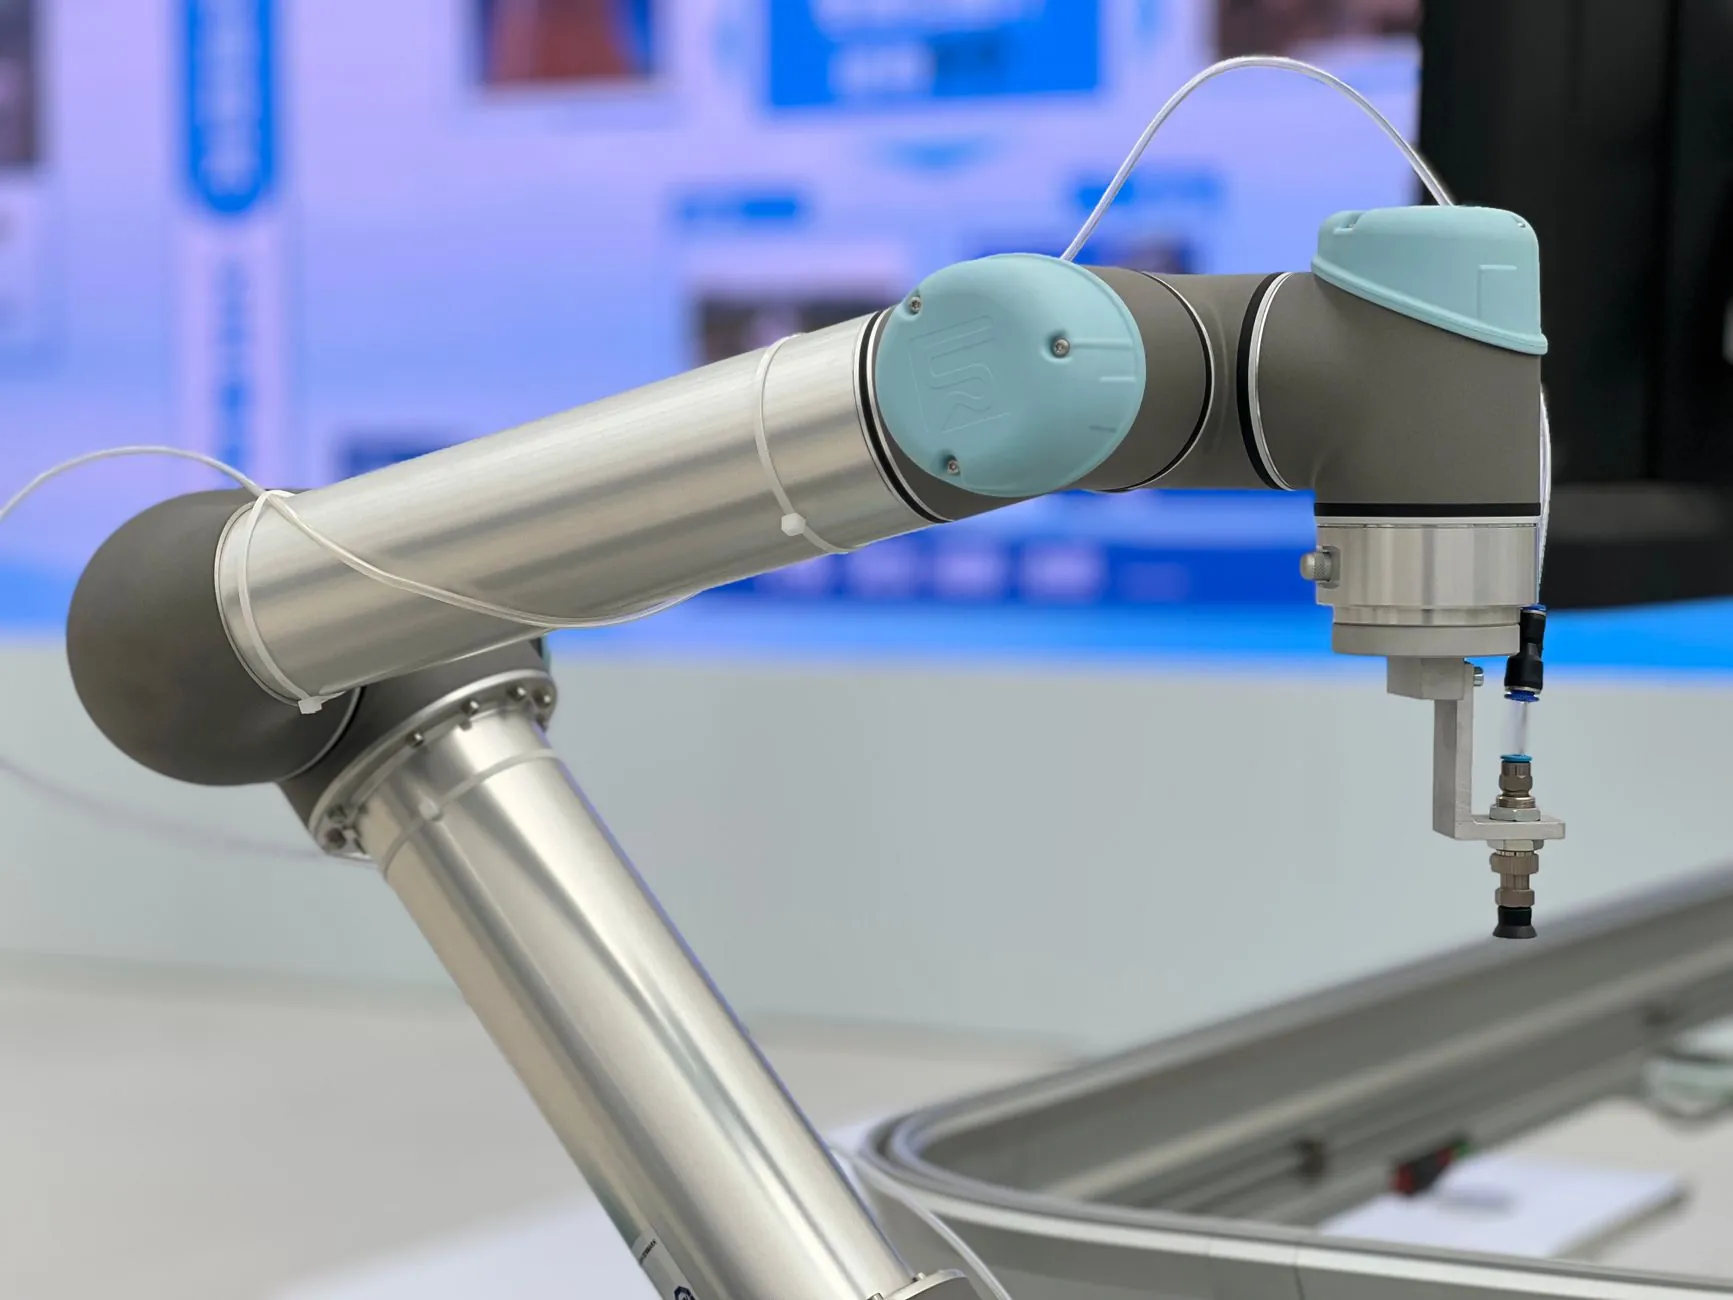
在汽车焊装车间的一条六轴机器人产线上,一台机械臂连续运行不到三个月就频繁出现编码器信号跳变,导致定位偏差超过0.5mm。拆开拖链系统后发现,普通PVC绝缘电缆的屏蔽层已出现周期性断裂——这是工业机器人信号传输中最典型的失效场景之一。
问题根源:动态弯曲下的信号衰减
工业机器人的关节部位每分钟可能完成数十次往复弯曲,普通电缆的铜丝在这种高频应力下会迅速疲劳断裂。更隐蔽的问题是屏蔽层:当编织网覆盖率因弯曲而松散时,高频伺服信号的电磁兼容性急剧恶化,驱动器报警、位置漂移随之而来。
耐弯曲电缆的核心技术指标
选用拖链电缆时,不能只看标称的弯曲寿命次数。以下几个参数直接决定实际表现:
- 绞合结构:采用短节距复绞工艺的柔性电缆,单丝直径通常控制在0.08-0.12mm,比普通电缆细30%以上,弯曲应力分布更均匀
- 屏蔽覆盖率:优质屏蔽电缆的镀锡铜编织密度应≥85%,且编织角度需与弯曲方向适配,避免弯曲时网孔张开
- 绝缘材料:TPE或PUR护套的耐弯曲次数可达500万次以上,远优于PVC的50万次量级
- 对绞节距:伺服电缆的差分信号对绞节距需精确匹配阻抗,偏差超过10%就会引起信号反射
以KUKA KR系列机器人的第七轴拖链应用为例,采用PUR护套、镀锡铜编织屏蔽的工业机器人电缆后,连续运行18个月未出现信号异常,而此前普通电缆的平均更换周期仅为4个月。
实践中的选型与验证方法
选型阶段建议要求供应商提供拖链电缆的弯曲疲劳测试报告,重点关注测试条件是否与实际工况匹配——弯曲半径、移动速度、加速度这三个参数缺一不可。某集成商曾按标准测试通过的产品在实际产线上仍出现失效,原因是实际加速度达到了测试值的2.3倍。
安装环节同样关键。屏蔽电缆的屏蔽层必须采用360°全周接地夹持,避免"猪尾巴"式接地引入高频阻抗。对于长距离传输的伺服电缆,建议在驱动器侧增加共模扼流圈,抑制地环路干扰。
随着协作机器人和高速拾放应用对信号带宽的需求提升,耐弯曲电缆正从单纯的动力传输向"动力+数据+气动"混合集成方向演进。部分厂商已推出集成EtherCAT通信的复合工业机器人电缆,单根线缆即可完成供电、编码器反馈和实时以太网通信,这将对拖链系统的布线和维护方式产生实质影响。
对于产线工程师而言,把电缆当作"耗材"而非"部件"来管理的时代正在过去。理解弯曲疲劳的物理机制,用测试数据替代经验判断,才是保障机器人长期稳定运行的有效路径。