屏蔽电缆与伺服电缆在工业机器人信号传输中的抗干扰方案设计
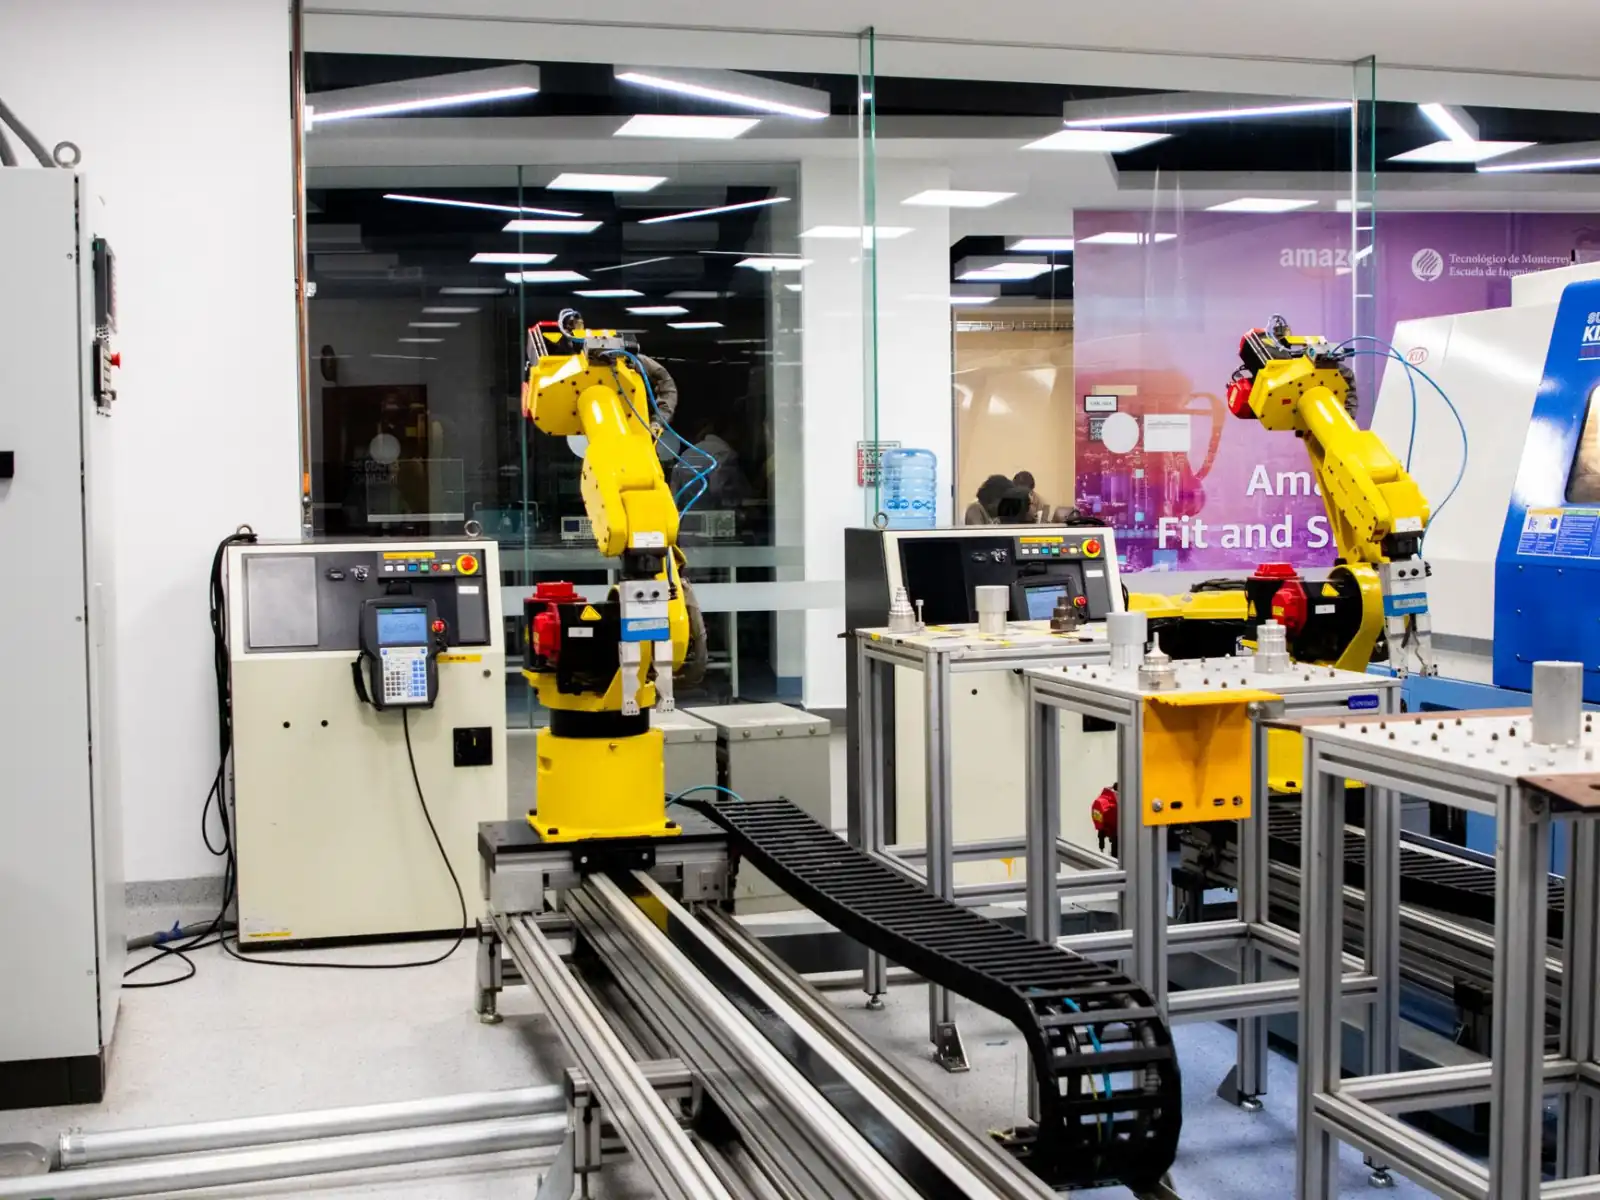
在工业机器人高速高精度的运动控制中,信号传输的稳定性直接决定了末端执行器的定位精度与产线节拍。当机器人关节以每秒数次的频率往复摆动时,普通电缆的铜丝会在极短时间内因疲劳而断裂,同时高频电磁干扰还会导致编码器反馈信号失真——这正是工业机器人电缆选型与抗干扰设计的核心痛点。
目前行业内普遍采用两类线缆应对上述挑战:一类是用于动力传输的伺服电缆,另一类是用于信号反馈的屏蔽电缆。二者在结构设计上差异显著,却共同服务于同一个运动控制系统。
动力与信号的干扰耦合机理
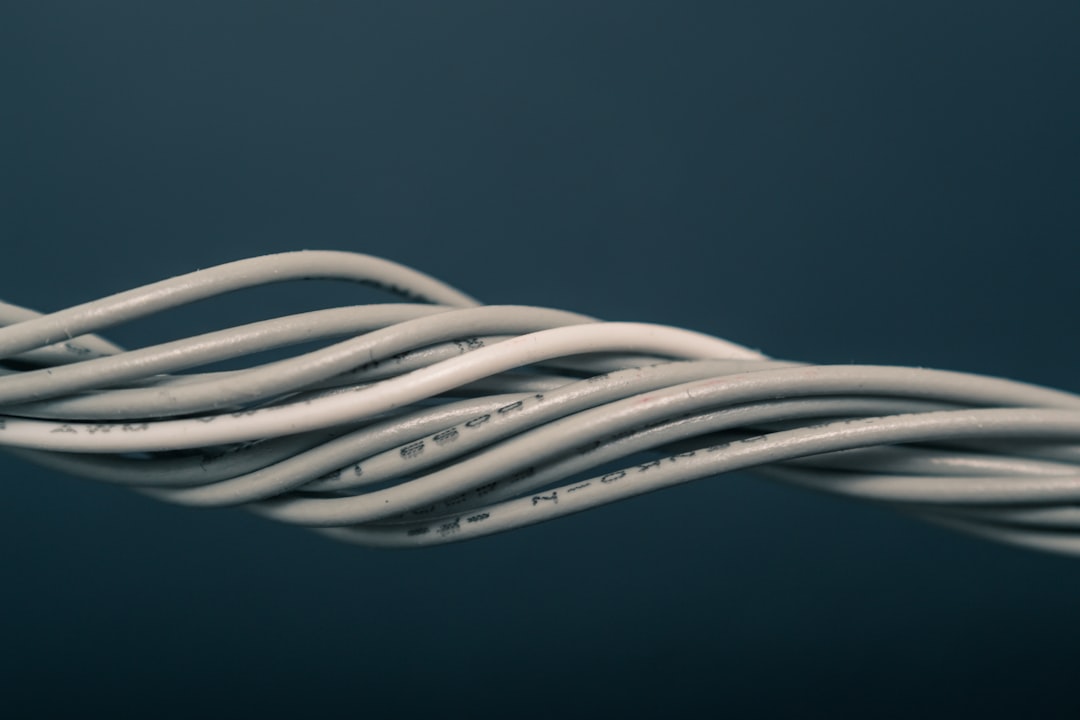
伺服电机PWM驱动产生的共模电压会通过电缆寄生电容耦合至编码器信号线,形成高频噪声。若屏蔽层覆盖率不足85%,噪声容限将急剧下降。因此,屏蔽电缆通常采用铝箔加镀锡铜编织双层结构,编织密度需达到90%以上才能有效抑制30MHz以内的干扰。
而伺服电缆则需同时兼顾动力芯线与信号芯线的对称绞合,节距比控制在6至8倍外径范围内,以降低差模干扰。值得注意的是,拖链电缆在机器人第七轴或直线滑台应用中,还需额外考虑耐磨外护套与抗拉芳纶纤维的填充比例。
柔性电缆的结构优化实践
针对机器人手腕部的高扭转场景,柔性电缆的导体应采用0.05mm至0.08mm单丝直径的束绞结构,绞合节距不超过绞合外径的12倍。以下为关键设计参数参考:
- 屏蔽层:铝箔麦拉带重叠率≥25%,编织角控制在30°至45°
- 绝缘材料:TPE-E或PUR,耐温等级-40℃至+105℃
- 弯曲寿命:拖链应用下需通过500万次以上往复测试
在布线工艺上,动力线与信号线应分束走线,间距保持≥20mm。若共用同一拖链,需采用金属隔板隔离,并将屏蔽层单端接地于控制柜侧,避免地环路电流引入额外噪声。
应用前景与选型建议
随着协作机器人与一体化关节模组的普及,工业机器人电缆正朝着复合化、轻量化方向演进。例如将伺服动力、编码器信号与抱闸线集成于一根复合拖链电缆中,外径缩减30%的同时,仍需维持≥80dB的屏蔽效能。武汉南瑞思创科技有限公司在柔性电缆屏蔽结构优化方面积累了多轮实测数据,可为不同轴数与行程的机器人系统提供匹配的线缆抗干扰方案。