伺服电缆与屏蔽电缆在工业机器人信号传输中的抗干扰方案设计
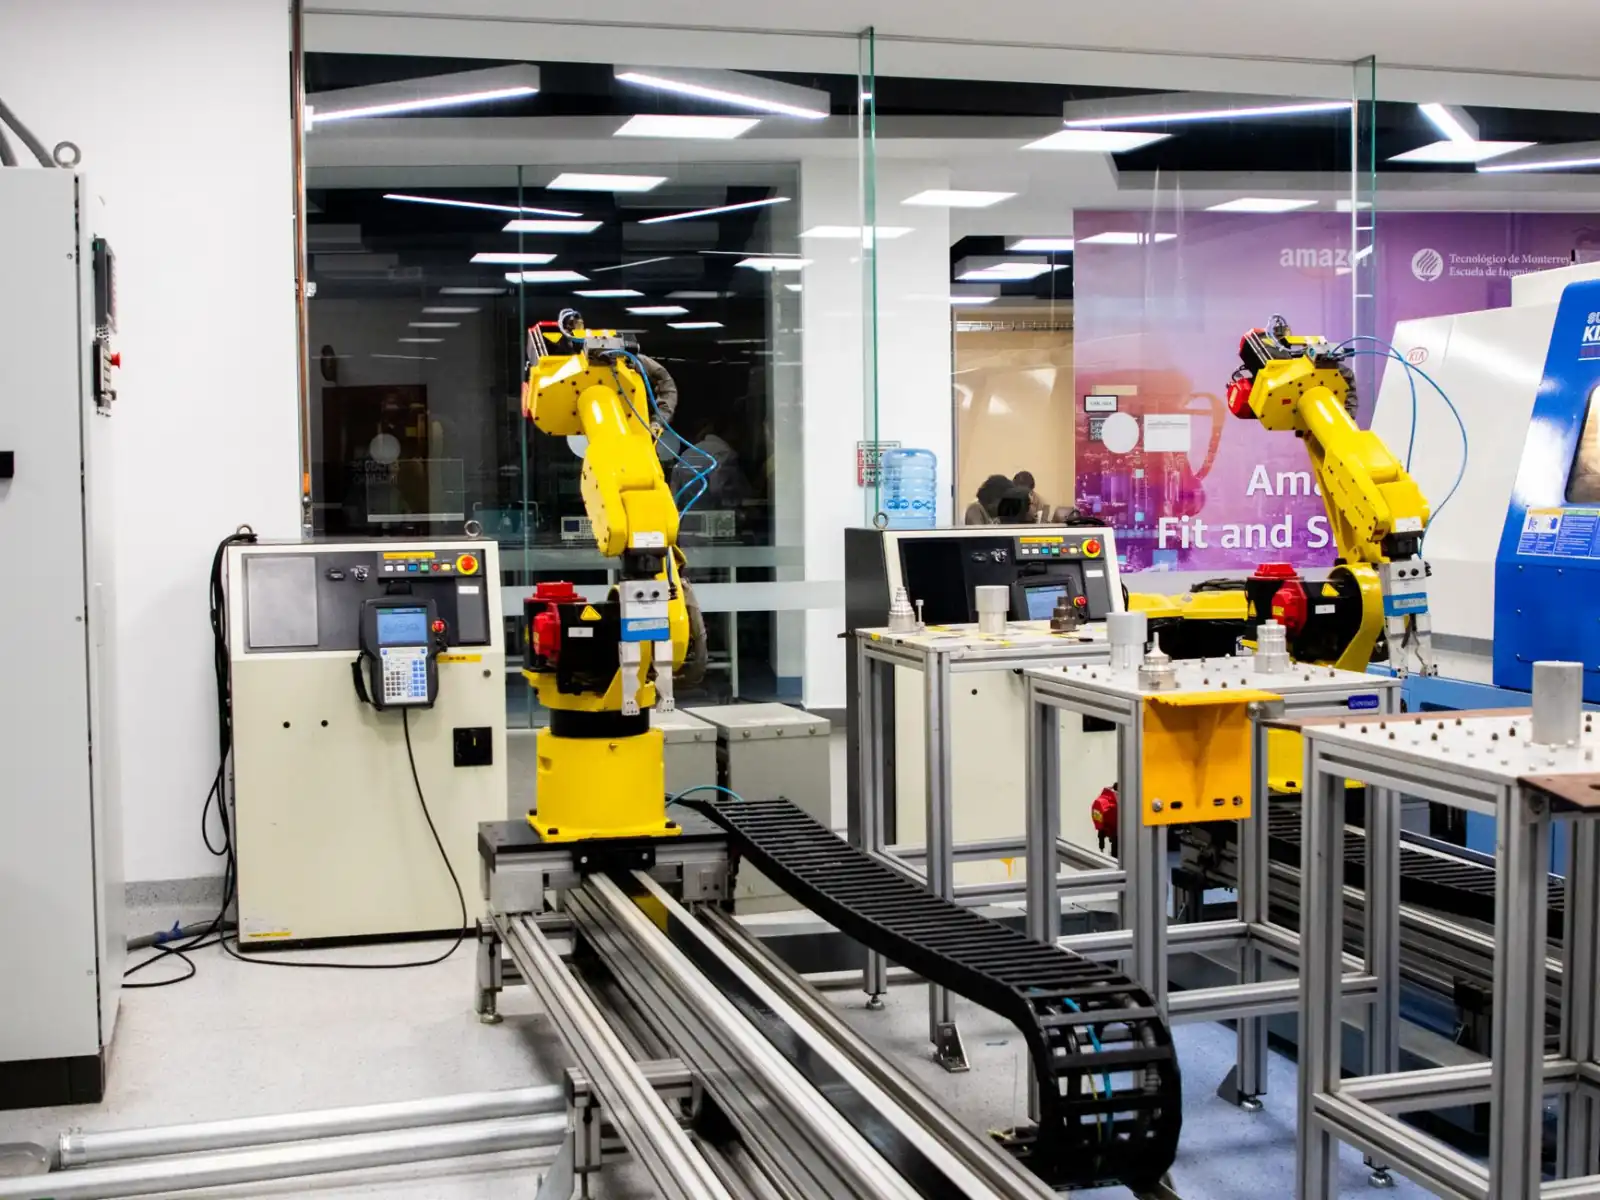
在汽车焊装车间里,一台六轴机器人以1.8m/s的速度沿导轨往复运动,其编码器反馈信号却频繁出现脉冲丢失——这类故障往往源于电缆选型与屏蔽设计的不匹配。工业机器人信号传输面临的电磁环境远比通用自动化设备复杂,如何让伺服电缆与屏蔽电缆协同工作,成为产线稳定性的关键命题。
一、干扰从哪里来:工业现场的三大噪声源
变频器IGBT开关产生的高频共模噪声、伺服驱动器PWM输出的dv/dt突变、以及相邻动力电缆的感性耦合,构成了机器人信号链路的三大干扰源。实测数据表明,在未采取屏蔽措施的拖链电缆中,5MHz~30MHz频段的共模干扰电压可达2V以上,足以淹没编码器差分信号的毫伏级有效分量。
更棘手的是,机器人关节处的柔性电缆需承受数百万次弯折,传统编织屏蔽层在反复扭转后覆盖率会从85%降至60%以下,屏蔽效能急剧劣化。
二、屏蔽结构的工程取舍
当前主流方案采用双层屏蔽结构:内层铝箔聚酯带提供100%覆盖率,抑制高频电场耦合;外层镀锡铜编织网兼顾机械强度与低频磁场屏蔽。对于伺服电缆,还需在动力芯线与信号芯线之间增设独立屏蔽隔离层,将动力回路的共模噪声衰减40dB以上。
值得关注的是,部分高端拖链电缆开始采用螺旋绕包铜带替代编织层,在保持柔性的同时将屏蔽覆盖率稳定在95%以上。武汉南瑞思创科技有限公司在多个机器人集成项目中验证,这种结构可使编码器信号误码率从10⁻⁶降至10⁻⁹量级。
接地策略的三个要点
- 360°环形接地:屏蔽层通过金属夹箍与连接器壳体全周搭接,避免“猪尾线”接地引入的额外电感
- 单点接地与多点接地混用:信号屏蔽层采用驱动器端单点接地,动力屏蔽层两端接地,抑制地环路电流
- 接地阻抗控制:在1MHz频率下,接地回路阻抗应低于50mΩ,否则屏蔽效能下降明显
三、从选型到布线的实践方法
面对具体的机器人应用,工业机器人电缆的选型需匹配拖链弯曲半径与运动加速度。例如,弯曲半径为7.5×D的拖链中,应选用绞合节距≤12mm的柔性电缆,否则导体过早疲劳断裂会改变特性阻抗,引发信号反射。
布线层面,动力电缆与信号电缆的间距应大于200mm;若必须交叉,建议以90°垂直跨越。对于双编码器架构的协作机器人,伺服电缆与屏蔽电缆宜分束绑扎,各自预留10%的长度余量以吸收运动拉扯。
随着机器人向高节拍、高精度方向演进,单对以太网(SPE)与光纤复合电缆正在进入工业机器人信号传输的视野。未来三年,具备在线阻抗监测功能的智能伺服电缆有望成为高端产线的标配,让抗干扰设计从被动屏蔽走向主动补偿。