工业机器人信号传输方案设计:柔性电缆选型与布线要点
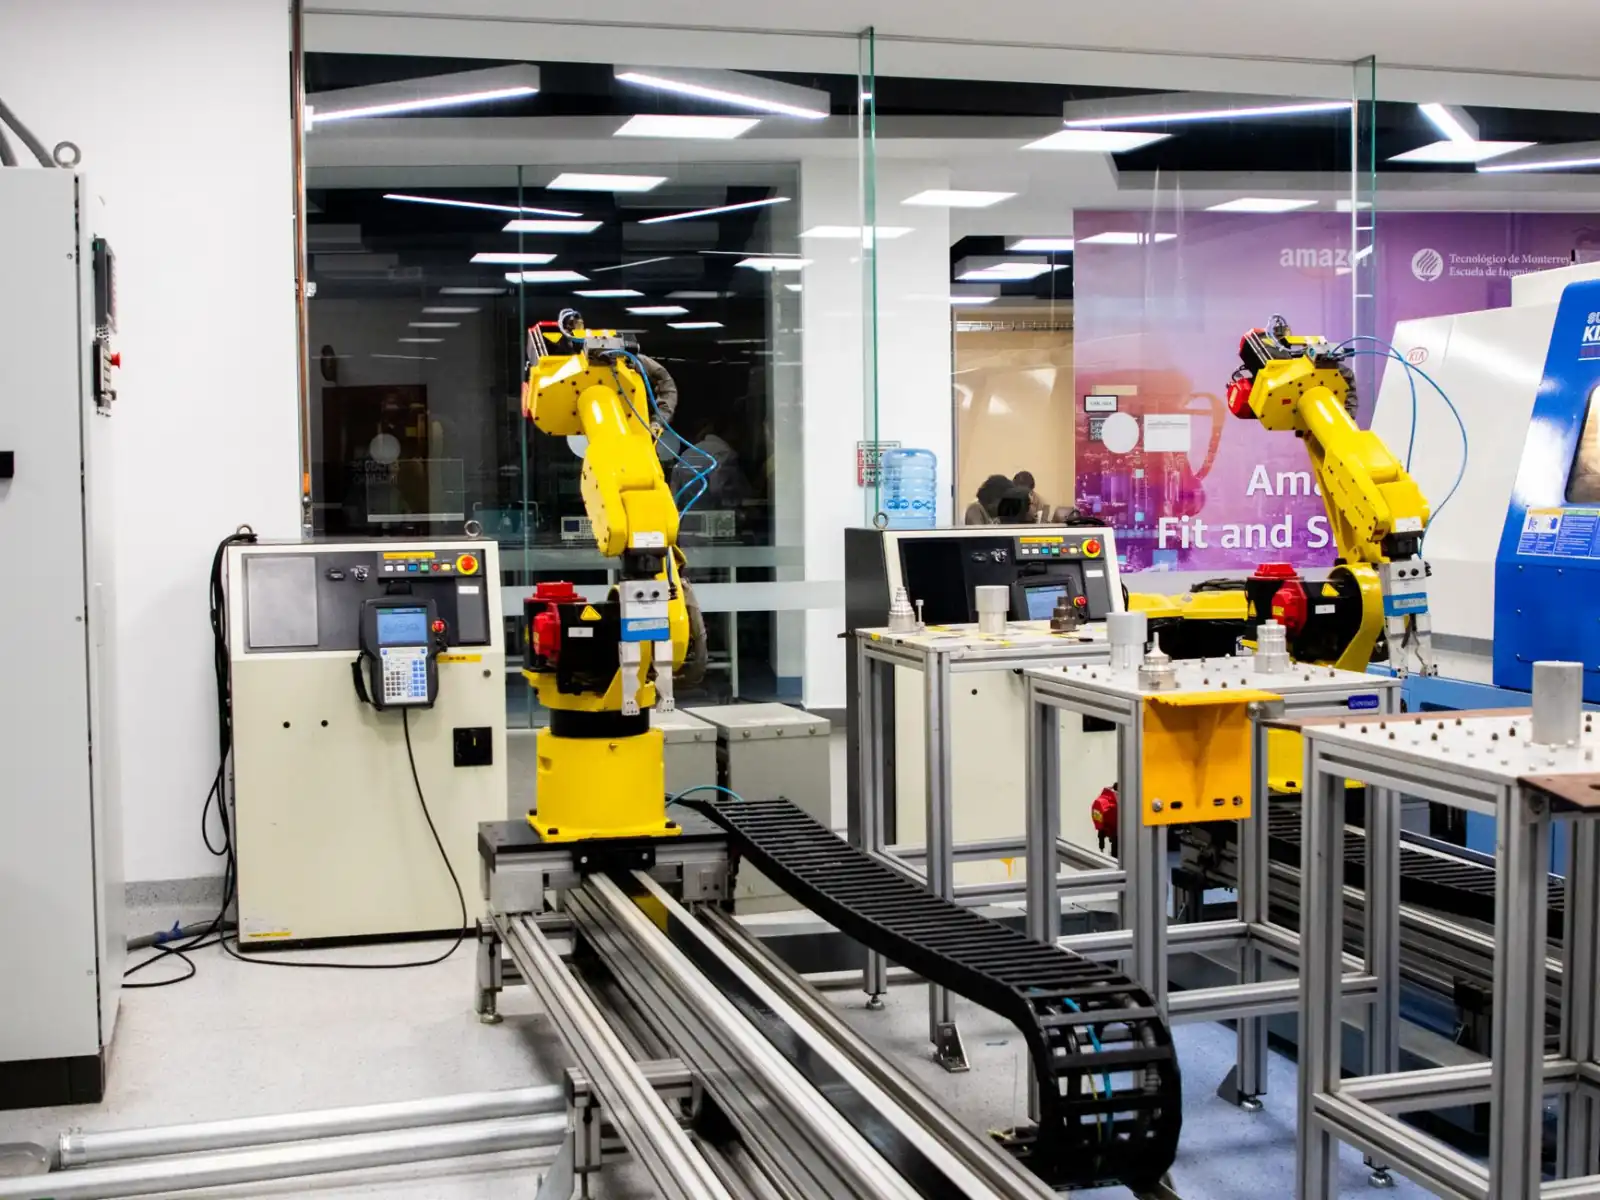
工业机器人手臂在高速往复运动中,信号传输系统的失效往往不是电缆本体断裂,而是屏蔽层疲劳破损、绝缘层磨损引发的间歇性故障。一套合理的信号传输方案,需要在柔性电缆选型与布线路径设计两个维度同时做到位,才能保证机器人长期稳定运行。
一、柔性电缆选型:从运动轨迹反推结构参数
选型的第一步不是看电缆样本,而是确认实际运动工况。工业机器人电缆在拖链中的运动形式分为三类:持续往复运动(如第七轴行走)、扭转运动(如腕部关节)、复合运动(同时承受弯曲与扭转)。不同运动形式对导体绞合节距、屏蔽编织角度的要求差异很大。
以拖链电缆为例,导体应采用多股超细无氧铜丝,绞合节距控制在绞合外径的8-12倍,配合抗拉中心填充件,才能在百万次弯曲循环后保持导体电阻变化率低于5%。而伺服电缆在此基础上还需考虑电容匹配——伺服驱动器与电机之间的PWM脉冲频率通常在8-16kHz,电缆分布电容过大会导致脉冲边沿变缓,影响编码器反馈精度。
屏蔽结构的选择逻辑
屏蔽电缆的屏蔽层并非越密越好。编织密度达到85%以上时,对高频干扰的抑制效果已趋于饱和,继续提高密度反而会降低柔韧性。对于机器人本体布线,建议采用铝箔+镀锡铜编织双层屏蔽结构,铝箔层覆盖100%用于抑制低频电场耦合,编织层负责高频磁场屏蔽,两者之间加设引流线接地,屏蔽效能可达60dB以上。
二、布线路径设计的三个关键控制点
选对电缆只是起点,布线工艺决定了电缆的实际寿命。以下是工程现场需要重点控制的环节:
- 弯曲半径预留:动态应用中,柔性电缆的弯曲半径不应小于电缆外径的7.5倍,扭转应用需放宽至10倍以上。很多故障源于安装时按静态半径布线,机器人一动作就超出了电缆的耐受极限。
- 应力释放与固定:电缆两端必须使用专用夹紧件固定,夹紧点与运动端之间保留一段“自由弯曲弧”,避免拉力直接传递到接线端子。拖链内部的电缆排列应保持松散,相互间留出10%-15%的间隙。
- 分层隔离:动力线与信号线在同一拖链内布线时,需用隔片分开,间距至少为电缆外径的2倍。伺服电缆与编码器线尤其不能捆扎在一起,否则PWM脉冲的dv/dt干扰会耦合进反馈信号。
三、一个典型的现场案例
某汽车焊装车间的六轴机器人,腕部伺服电缆平均3个月出现一次编码器信号丢失报警。排查后发现:原布线方案中,伺服电缆在腕部弯曲半径仅为电缆外径的5倍,且与编码器线共用同一波纹管。将弯曲半径调整至8倍外径、编码器线独立走线并改用高密度编织屏蔽电缆后,故障间隔延长至18个月以上。这个案例说明,工业机器人电缆的寿命瓶颈往往不在电缆本身,而在布线设计是否匹配实际运动包络。
信号传输方案的可靠性,本质上是电缆结构参数与运动工况之间的匹配问题。柔性电缆提供材料基础,拖链电缆和伺服电缆解决特定场景需求,屏蔽电缆控制电磁兼容边界,而布线工艺则把这些性能真正兑现到机器人的每一个动作循环中。在方案设计阶段就把运动轨迹、弯曲频率、电磁环境三项参数纳入选型依据,远比事后更换电缆更经济。